Manipulation Utilities 🚀🤖
Bienvenido a la página de Manipulation Utilities, un paquete ROS diseñado para que Pepper mueva sus brazos, cabeza y ejecute acciones predefinidas con precisión. 🦾✨
Si alguna vez quisiste que tu robot hiciera poses elegantes, saludara con estilo o alcanzara objetos con precisión, ¡este paquete es para ti!
🖥️ Interfaz de Usuario e Instrucciones
Para empezar a usar manipulation_utilities, sigue estos pasos:
1️⃣ Crea un espacio de trabajo ROS y clona el repositorio.
2️⃣ Compila con catkin_make.
3️⃣ Carga las variables de entorno con source devel/setup.bash.
4️⃣ Ejecuta los servicios con comandos como:
rosservice call /manipulation_utilities/go_to_state "wave"🛠️ Códigos Fuente y Funcionalidad Principal
El paquete manipulation_utilities se basa en un nodo principal y varias funciones auxiliares que permiten controlar la manipulación del robot.
🎨 ConsoleFormatter.py
📢 Este módulo mejora la visualización de mensajes en la consola usando colores ANSI.
- 🔴 Errores en rojo.
- 🟡 Advertencias en amarillo.
- 🟢 Éxitos en verde.
🔧 manipulation_utilities.py (Nodo Principal)
El corazón del paquete. Este nodo maneja los servicios de manipulación del robot y coordina los movimientos.
🏗️ a. Inicialización y Configuración
Cuando el nodo se inicia:
✅ Se registra en ROS bajo el nombre ManipulationPyServices.
✅ Se definen listas con nombres de juntas (brazos, manos, cabeza y cadera).
✅ Se configuran servicios ROS:
go_to_pose🏋️♂️: Ejecuta una pose específica según un archivo de referencia.play_action🎭: Realiza secuencias de movimiento.grasp_object🤲: Ajusta la postura del robot para agarrar objetos.move_head👀: Permite mover la cabeza del robot con control de seguridad.
✅ Se establecen clientes ROS para conectar conPyToolkity ejecutar movimientos reales.
🤖 b. Inicialización del Robot
Antes de mover a Pepper, el nodo se asegura de que todo esté listo:
⚙️ Se desactivan funciones de vida autónoma para evitar movimientos inesperados.
💪 Se activa la rigidez de las juntas, asegurando que los movimientos sean precisos.
📡 c. Implementación de los Servicios (Callbacks)
💾 callback_go_to_pose 📍
- Recibe el nombre de una pose y la velocidad de movimiento.
- Consulta
objects_poses.csvpara obtener los ángulos necesarios. - Envía los comandos a las juntas correctas usando
set_angle_srv.
🎬 callback_play_action 🎭
- Define secuencias de movimientos con múltiples pasos.
- Para cada paso, mueve ciertas juntas y espera un breve intervalo (
rospy.sleep). - Permite ejecutar gestos como saludar, señalar o levantar los brazos.
🛍️ callback_grasp_object ✋
- Identifica el tipo de objeto a agarrar según listas predefinidas.
- Ajusta la pose del robot con
go_to_posepara una postura adecuada. - Puede usarse para agarrar objetos pequeños, tazones o realizar gestos específicos.
👀 callback_move_head 🔄
- Convierte los ángulos de grados a radianes (formato requerido por ROS y la API de Pepper).
- Verifica que los valores estén dentro de los límites seguros.
- Llama al servicio
set_angle_srvpara ajustar la inclinación y orientación de la cabeza.
🚀 d. Ejecución Principal
El código principal sigue la estructura estándar de un nodo ROS:
1️⃣ Se instancia la clase de manipulación.
2️⃣ Se muestra un mensaje de inicialización.
3️⃣ Se mantiene el nodo activo con rospy.spin(), permitiendo que el robot reciba comandos en cualquier momento.
🔥 Resumen
El paquete manipulation_utilities facilita la manipulación de Pepper en ROS mediante servicios bien estructurados. Con este sistema, el robot puede:
✅ Moverse con precisión a poses predefinidas.
✅ Ejecutar acciones complejas como saludar o señalar.
✅ Agarrar objetos con una postura adecuada.
✅ Controlar su cabeza para mirar en diferentes direcciones.
Con estas herramientas, Pepper no solo se mueve… ¡sino que lo hace con estilo! 🚀🤖✨
🚀 Integración con MoveIt para Manipulación Avanzada
Para ampliar las capacidades de manipulación del robot Pepper, puedes integrar manipulation_utilities con MoveIt, un poderoso framework de planificación de movimiento en ROS. MoveIt permite controlar brazos robóticos de manera eficiente, evitando obstáculos y calculando trayectorias óptimas. 🤖✨
🔍 ¿Qué es MoveIt?
MoveIt es una plataforma de código abierto que proporciona herramientas para:
✅ Planificación de movimiento: Genera trayectorias fluidas y seguras para el robot.
✅ Percepción 3D: Usa sensores para entender el entorno.
✅ Cinemática: Resuelve problemas de movimiento del robot.
✅ Control y navegación: Coordina y ejecuta movimientos de manera precisa.
📌 Puedes aprender más sobre MoveIt en la documentación oficial.
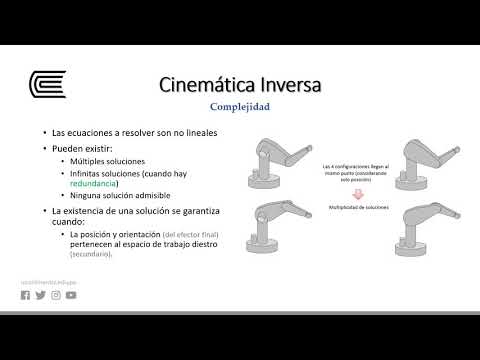
🤔 ¿Qué es la Cinemática Inversa?
La cinemática inversa (IK) permite calcular las posiciones de las articulaciones del robot para que su efector final (como la mano de Pepper) alcance una ubicación deseada. 🔄
Ejemplo: Si quieres que Pepper agarre un objeto en la mesa, la cinemática inversa calcula los ángulos de cada articulación para que la mano llegue al punto exacto. 🖐️📦
🎥 Mira este video sobre cinemática inversa:
🔄 Transformaciones Espaciales con TF
En ROS, el paquete tf permite rastrear y gestionar transformaciones entre sistemas de coordenadas. Esto es crucial para saber dónde está cada parte del robot en relación con su entorno. 🌍📍
Ejemplo:
- 🦿 Saber la posición de la mano en relación con la base del robot.
- 🧠 Coordinar movimientos basados en la ubicación de objetos detectados.
📖 Más información sobre tf en la wiki de ROS.
📂 Recursos Adicionales
Si quieres llevar la manipulación de Pepper al siguiente nivel, revisa el repositorio de investigación:
🔗 manipulation_utilities_research
Aquí encontrarás ejemplos avanzados de integración con MoveIt y herramientas adicionales para mejorar la manipulación del robot. 🚀🤖
💡 Con MoveIt, tu robot podrá realizar tareas de manipulación más complejas y precisas. ¡Explora sus posibilidades! 🔥